DSPOWER дар соли 2012 оғоз ёфта, тамаркуз ба таҳқиқот ва таҳияи истеҳсоли роботҳои таълимии servo, роботи интеллектуалӣ ва servo Building Block мебошад.
Ҳангоми тарҳрезии роботҳо ё дастгоҳҳои интеллектуалӣ, дақиқии кунҷи муҳаррикҳои серво аксар вақт як параметри ба осонӣ нодида гирифташуда, вале муҳим аст. Шояд шумо бо ҳолатҳое дучор шуда бошед, ки мотори серво ба мавқеи пешбинишудаи худ наметобад ё мавқеъи расида ҳар дафъа каме фарқ мекунад ва боиси ноустувории тамоми система мегардад.
Ин одатан аз он сабаб аст, ки шумо ба арзиши стандартии дақиқии кунҷи муҳаррики серво аҳамият надодаед ва танҳо параметрҳои асосиро ба монанди момент ва суръат тафтиш кардаед.
Аниқии кунҷии Servo Motor чист?
Аниқии кунҷи мотори серво ба дараҷаи инҳироф байни мавқеи воқеии гардиш ва мавқеи ҳадафи назариявӣ пас аз гирифтани сигнали назоратӣ ишора мекунад. Масалан, муҳаррики серво бо дақиқии ±1 °, ки назариявӣ то 90 ° гардиш мекунад, воқеан метавонад дар байни 89 ° ва 91 ° ҷойгир карда шавад. Ин арзиши дақиқи стандартӣ одатан аз ҷониби истеҳсолкунандаи мотори серво дар тавсифи техникӣ дода мешавад.
Ин яке аз нишондиҳандаҳои асосии ченкунии кори мотори серво мебошад. Сервоҳои дақиқи баланд ҳаракатҳои дақиқ ва такроршавандаи таҷҳизоти шуморо таъмин мекунанд, махсусан дар сенарияҳое, ки назорати дақиқро талаб мекунанд, ба монанди дастҳои роботӣ ва ҷойгиркунии камера.
Фаҳмидани аҳамияти дақиқии кунҷӣ, ки на ҳамеша дастрас аст, ба шумо кӯмак мекунад, ки дар марҳилаи ибтидоии лоиҳа аз бисёр мушкилоти эҳтимолӣ канорагирӣ кунед. Сервоҳои арзон, аммо дақиқии паст метавонанд воқеан дар тамоми система хатогиҳои ҷамъшавандаро ба вуҷуд оранд ва дар ниҳоят ба фаъолияти умумии он таъсир расонанд ва ба оқибатҳои манфӣ оварда расонанд.
Аз ин рӯ, ҳангоми интихоби серво, шумо бояд параметрҳои марбут ба дақиқиро дар мушаххасот бодиққат аз назар гузаронед ва ба маҳсулоте, ки стандартҳои дақиқии онҳоро ба таври возеҳ баён мекунанд, авлавият диҳед, на танҳо дар асоси таҷрибаи гузашта ё нарх.
Чаро дақиқии кунҷӣ барои лоиҳаҳо муҳим аст
Аниқии кунҷӣ бевосита иҷрои боэътимоди супоришҳоро тавассути таҷҳизот муайян мекунад. Барои намуна,агар шумо дар системаи автоматии пайгирӣ кор карда истода бошед, дурустии пасти servo камераро аз дақиқ нишон додани ҳадаф пешгирӣ мекунад ва самаранокии пайгирии онро ба таври назаррас коҳиш медиҳад.Ба ҳамин монанд, дар автоматизатсияи саноатӣ, сервои паст метавонад боиси вайроншавии бозуи роботҳо ва ҳатто мушкилоти истеҳсолӣ гардад.
Дақиқии нокифоя на танҳо ба кор таъсир мерасонад, балки вақт ва хароҷоти танзимро аз сабаби зарурати калибровкаи такрорӣ ё иваз кардани ҷузъҳо ба таври назаррас афзоиш медиҳад.
Аз нуқтаи назари таҷрибаи корбар, сервоҳои дақиқи баланд кори ҳамвортар ва касбии дастгоҳро имкон медиҳад. Масалан, дар роботҳои таълимӣ ё бозичаҳои интеллектуалӣ, ҳаракатҳои дақиқ интерактивиро афзоиш медиҳанд ва аз ноумедии корбарон, ки аз дастгоҳҳои беэътибор ба вуҷуд меоянд, пешгирӣ мекунанд.
Аз ин рӯ, дар ҳоле ки сармоягузорӣ ба сервоҳои дақиқи баланд метавонад хароҷоти ибтидоиро афзоиш диҳад, он воқеан сатҳи муваффақияти лоиҳа ва устувории дарозмуддатро беҳтар мекунад ва онро интихоби хеле камхарҷ месозад.
Чӣ тавр интихоб кардани Сервоҳои дақиқи баланд
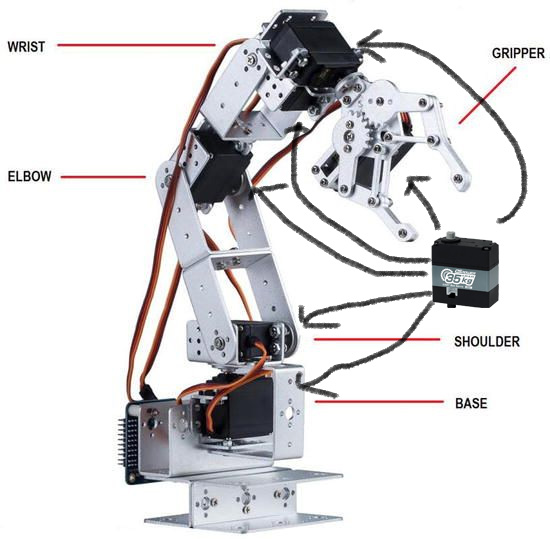
Ҳангоми интихоби сервои дақиқи баланд, қадами аввал ин тафтиш кардани мушаххасоти маҳсулот ва ҷустуҷӯи арзишҳои ададӣ барои дақиқии кунҷӣ, ба монанди ± 0,5 ° ё ± 1 ° мебошад. Умуман, сервоҳои рақамӣ нисбат ба сервоҳои аналогӣ дақиқтаранд, зеро онҳо микропросессорҳоро барои назорати даври пӯшида истифода мебаранд ва имкон медиҳанд, ки дар вақти воқеӣ танзим кардани мавқеъро фароҳам оранд.
Дар баробари ин, ба намуди серво диққат диҳед; муҳаррикҳои бечӯтка ё муҳаррикҳои бе ядро аксар вақт аз ҷиҳати дақиқӣ ва давомнокии умр бартариҳо доранд, дар ҳоле ки муҳаррикҳои бе ядро дар муддати тӯлонии кори доимӣ ва паҳншавии гармии беҳтар бартариҳоро пешниҳод мекунанд.
Сенарияи барномаро баррасӣ кунед.Агар лоиҳаи шумо вокуниши зуд ва дақиқии баландро талаб кунад, шумо метавонед як servo рақамиро интихоб кунед, ки суръати баланди навсозиро дастгирӣ мекунад; агар буҷаи шумо маҳдуд бошад, аммо талаботи дақиқ баланд набошад, як серво стандартӣ метавонад кофӣ бошад.
Илова бар ин, баррасиҳои корбарон ва гузоришҳои санҷиширо хонед, то фаҳмед, ки иҷрои дақиқии истифодаи воқеиро дарк кунед ва аз тасмимҳо танҳо дар асоси параметрҳои назариявӣ канорагирӣ кунед. Дар хотир доред, ки сервоҳои дақиқи баланд одатан шиддати баландтар ва дастгирии протоколҳои беҳтари назоратро талаб мекунанд, ба монанди автобусҳои силсилавии TTL ё автобусҳои CAN.
Кадом омилҳо ба дурустии серво таъсир мерасонанд?
Ба дурустии мотори серво омилҳои гуногун таъсир мерасонанд, ки ҳам сохтори дохилӣ ва ҳам муҳити берунаро дар бар мегиранд. Омилҳои дохилӣ пеш аз ҳама бозгашти фишанг, навъи мотор ва системаи бозгаштро дар бар мегиранд. Сервоҳо бо зарбаи фишанги калон ҳангоми гардиши баръакс гистерезисро эҳсос мекунанд, ки ба коҳиши дақиқӣ оварда мерасонанд.
Бо вуҷуди ин, сервоҳои даври пӯшида бо рамзгузорон механизмҳои бозгаштро барои кам кардани хатогиҳо истифода мебаранд ва ба ин васила дақиқиро беҳтар мекунанд. Омилҳои беруна устувории шиддати таъминоти барқ, сифати сигнали назорат ва тағирёбии сарборро дар бар мегиранд.
Масалан, тағирёбии шиддат метавонад ба осонӣ ба суръати нобаробари гардиши серво оварда расонад ва ба дақиқии мавқеъ таъсир расонад. Садо дар сигнали идоракунӣ инчунин метавонад ба тафсири фармони серво халал расонад. Ғайр аз он, сарбории аз ҳад зиёд ё насби нодуруст низ метавонад ба гум шудани дақиқ оварда расонад.
Бинобар ин,ҳангоми истифодаи сервоҳои дақиқи баланд, таъмини таъмини устувори нерӯи барқ, сигнали тоза ва сохтори механикии хуб тарҳрезишуда барои ба ҳадди аксар расонидани кор муҳим аст.
Чӣ тавр дурустии серворо санҷидан ва калибр кардан мумкин аст?
Шумо метавонед асбобҳои оддиро истифода баред, масаланченаки кунҷ ё нишондиҳандаи лазерӣ, барои фиристодани сигналҳои дақиқ ба контроллер барои санҷиши дақиқии серво.Серворо дар кунҷҳои сершумори мақсаднок, аз қабили 0°, 90° ва 180° гардиш кунед, пас мавқеи воқеиро чен кунед ва инҳирофро ҳисоб кунед.
Ин равандро якчанд маротиба такрор кунед ва барои арзёбии такрорпазирӣ ҳисоби миёнаро гиред. Агар инҳироф калон бошад, метавонад калибрченкунӣ лозим шавад. Бисёре аз серверҳои рақамӣ калибрсозии нармафзорро дастгирӣ мекунанд, ки хатогиҳоро тавассути танзими параметрҳои назорат ҷуброн мекунад.
Калибрченкунӣ одатан фиристодани фармонҳои калибрченкунӣ ё истифодаи нармафзори махсусро дар бар мегирад. Масалан, микроконтроллер метавонад сигнали PWM фиристад ва фарқияти байни мавқеи воқеӣ ва арзиши назариявиро сабт кунад ва сипас ба код барои ислоҳ кардани он офсет илова кунед.
Санҷиши мунтазам ва калибрченкунӣ метавонад мӯҳлати хидмати серворо дароз кунад ва кори устувори дарозмуддатро таъмин кунад. Барои барномаҳои муҳим тавсия дода мешавад, ки ин қадамҳоро пеш аз насб ба анҷом расонед, то мушкилот ҳангоми ислоҳи баъдтар пешгирӣ карда шавад.
Барномаҳои маъмулии Servos Precision High
Сервоҳои дақиқи баланд дар соҳаҳое истифода мешаванд, ки назорати дақиқро талаб мекунанд, масаланробототехника, аэрокоинот ва тачхизоти тиббй. Дар робототехника, он дар фаъолкунандаҳои муштарак барои таъмини ҳаракатҳои ҳамвор ва дарки дақиқ истифода мешавад.
Дар гимбалҳои бесарнишин, сервоҳои дақиқи баланд барои мӯътадил кардани камераҳо кӯмак мекунанд, ки дар натиҷа тасвирҳои равшан ба вуҷуд меоянд. Ғайр аз он, пардаҳои автоматӣ ва камераҳои амниятӣ дар хонаҳои интеллектуалӣ барои кори ҳамвор ба дақиқии серво такя мекунанд.
Дар ин сенарияҳо дақиқ ба бехатарӣ ва самаранокии система вобаста аст. Барои намуна,дар роботҳои тиббӣ, ҳатто хатогиҳои дақиқан метавонанд ба нокомии ҷарроҳӣ оварда расонанд, аз ин рӯ интихоби сервокҳои дақиқ ва эътимоднокии баланд муҳим аст.Фаҳмидани ин барномаҳо метавонад ба шумо кӯмак кунад, ки лоиҳаҳои худро беҳтар ба нақша гиред ва намудҳои мувофиқи серворо барои беҳтар кардани кори умумӣ интихоб кунед.
Вақти фиристодан: Ноябр-08-2025